Methoden Seite an Seite ansehen.
Wähle bis zu vier Methoden. Ergänze sie über die Suche und teile den Vergleich über seinen Link.
| Kriterium |  Delivery MoSCoW | 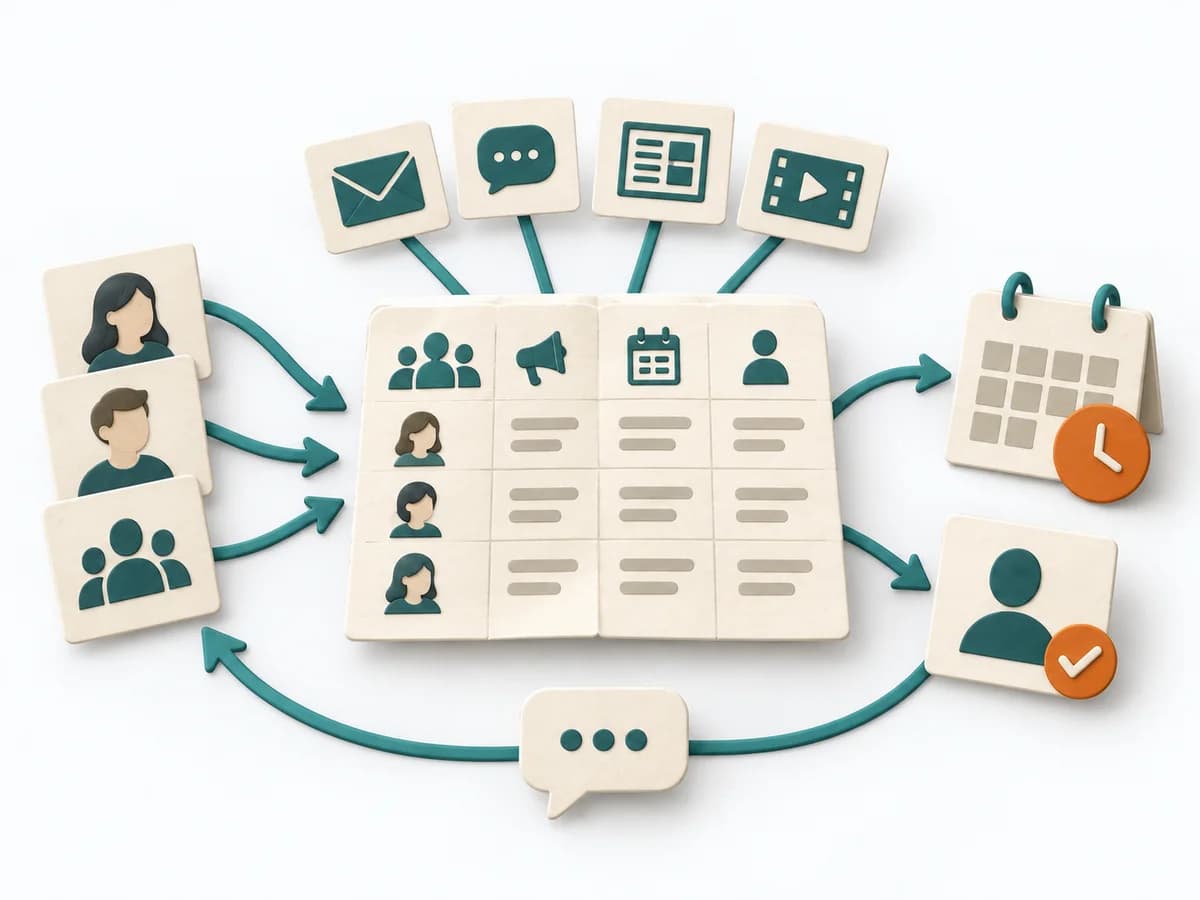 Delivery Communication Plan | 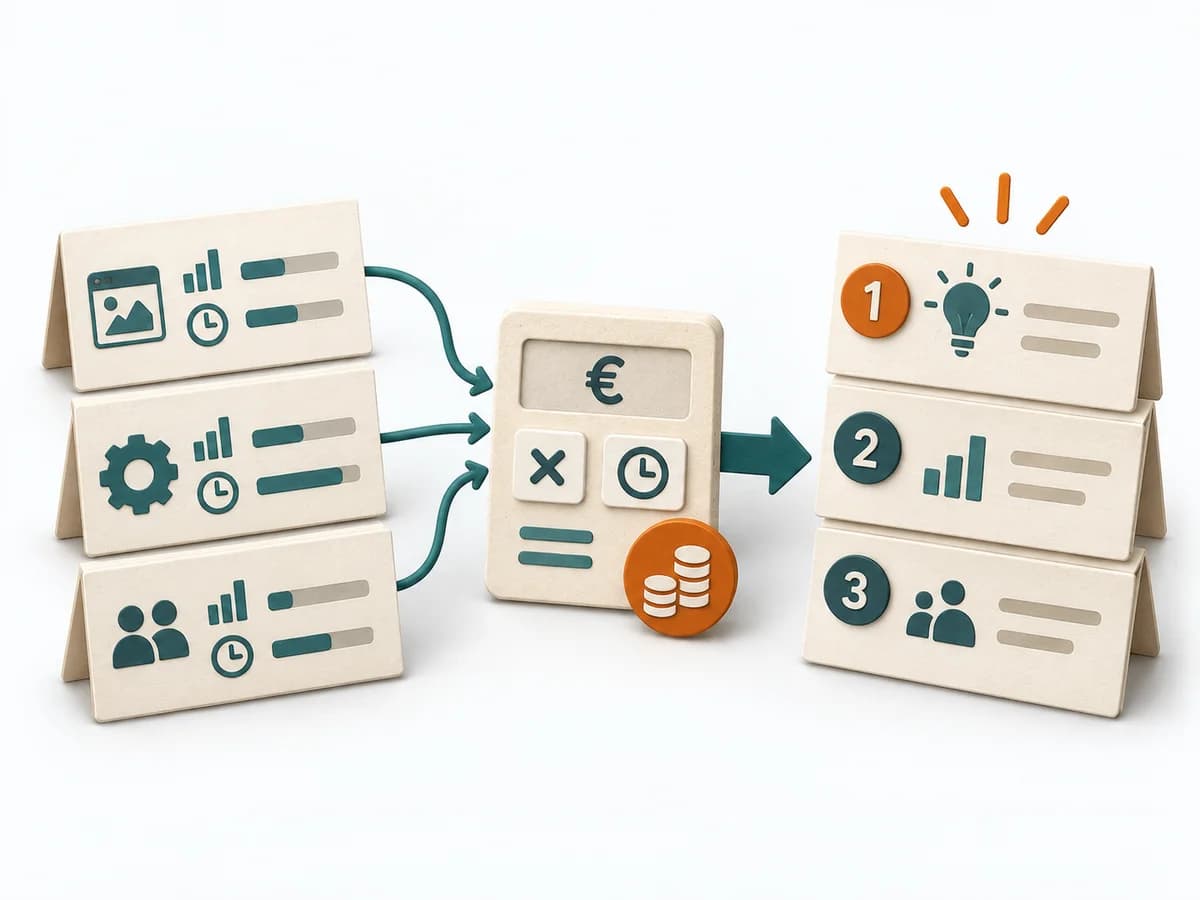 Delivery Cost of Delay | 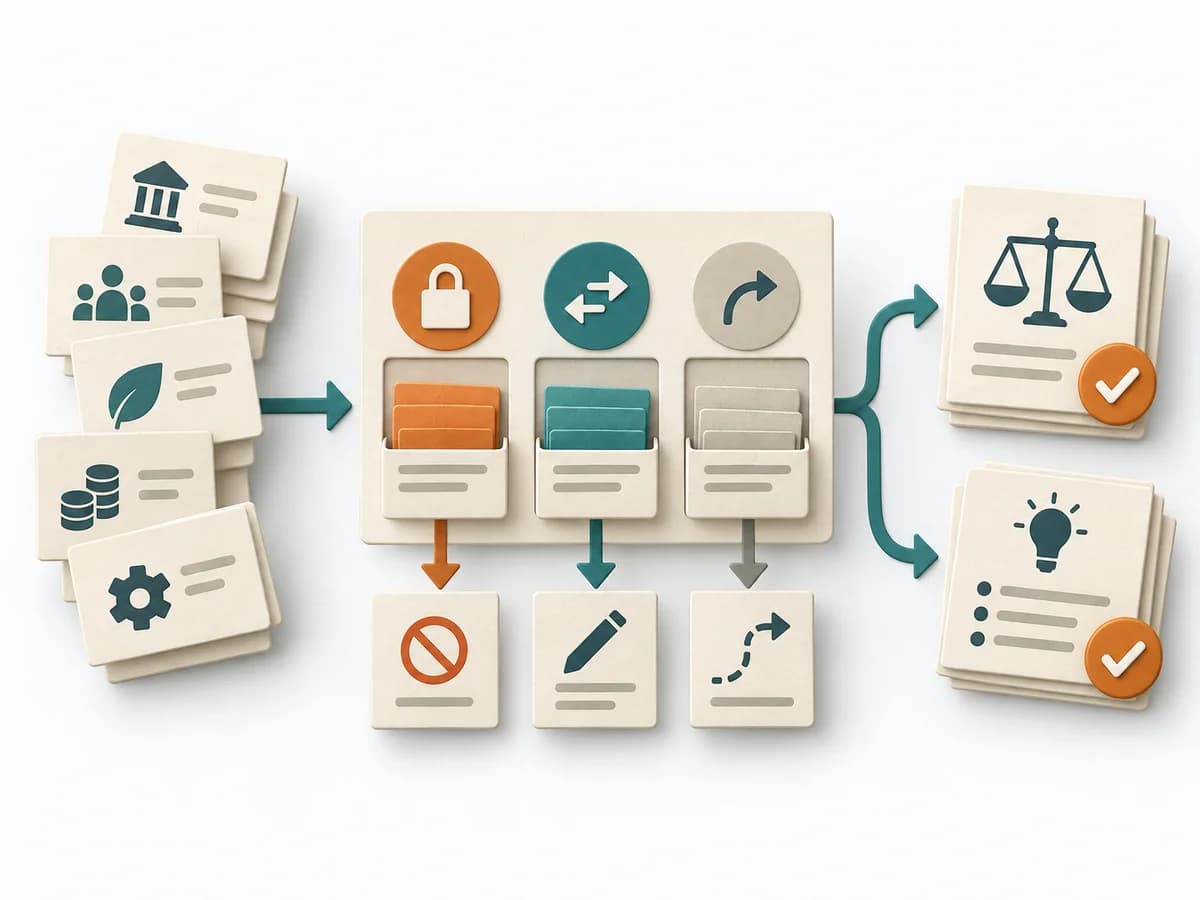 Decision Making Constraint Analysis |
|---|---|---|---|---|
Zweckunterschiedlich | Wenn ein Release zu viele Forderungen trägt und Prioritäten nur noch verhandelt werden, schafft MoSCoW klare Grenzen für den nächsten Zuschnitt. Must, Should, Could und Won’t machen Verbindlichkeit, Spielraum und Tauschlogik für alle Beteiligten sichtbar. | Wenn viele Beteiligte parallel informiert werden müssen und Nachrichten sonst ungleich oder zu spät ankommen, ordnet ein Communication Plan die Kommunikation verlässlich. Kanäle, Zielgruppen und Taktungen greifen ineinander, damit wichtige Informationen nicht verloren gehen. | Wenn mehrere Initiativen um knappe Kapazität konkurrieren und Verzögerung teuer werden kann, macht Cost of Delay den wirtschaftlichen Schaden sichtbar. Der Blick auf verlorenen Wert pro Zeitfenster schafft eine klare Grundlage für Reihenfolge und Taktung. | Wenn ein Vorhaben stockt, liegt die Grenze oft nicht in der Idee, sondern in harten oder weichen Rahmenbedingungen. Constraint Analysis trennt diese Begrenzungen und zeigt, welche davon tatsächlich gestaltbar sind. |
Komplexitätunterschiedlich | Niedrig | Niedrig | Hoch | Niedrig |
Zeitunterschiedlich | 30-90 min | 45-90 min | 90-180 min | 30-90 min |
Teilnehmendeunterschiedlich | 3-12 | 2-6 | 3-8 | 2-8 |
Formatunterschiedlich | Workshop + Async | Workshop + Async | Workshop | Workshop + Async |
Outputunterschiedlich | Prioritized Backlog, Release Scope, Tradeoff Notes | Communication Plan, Channel Matrix, Message Cadence | CoD-Tabelle, Priorisierungssequenz | Constraint List, Hard/Soft Classification, Option Impact Notes, Decision Boundaries |
Tagskeine Überschneidung | PriorisierungUmfangEntscheidung | KommunikationStakeholderDeliveryPlanung | PriorisierungDeliveryÖkonomieEntscheidung | RahmenbedingungenEntscheidungPlanungOptionen |